Question
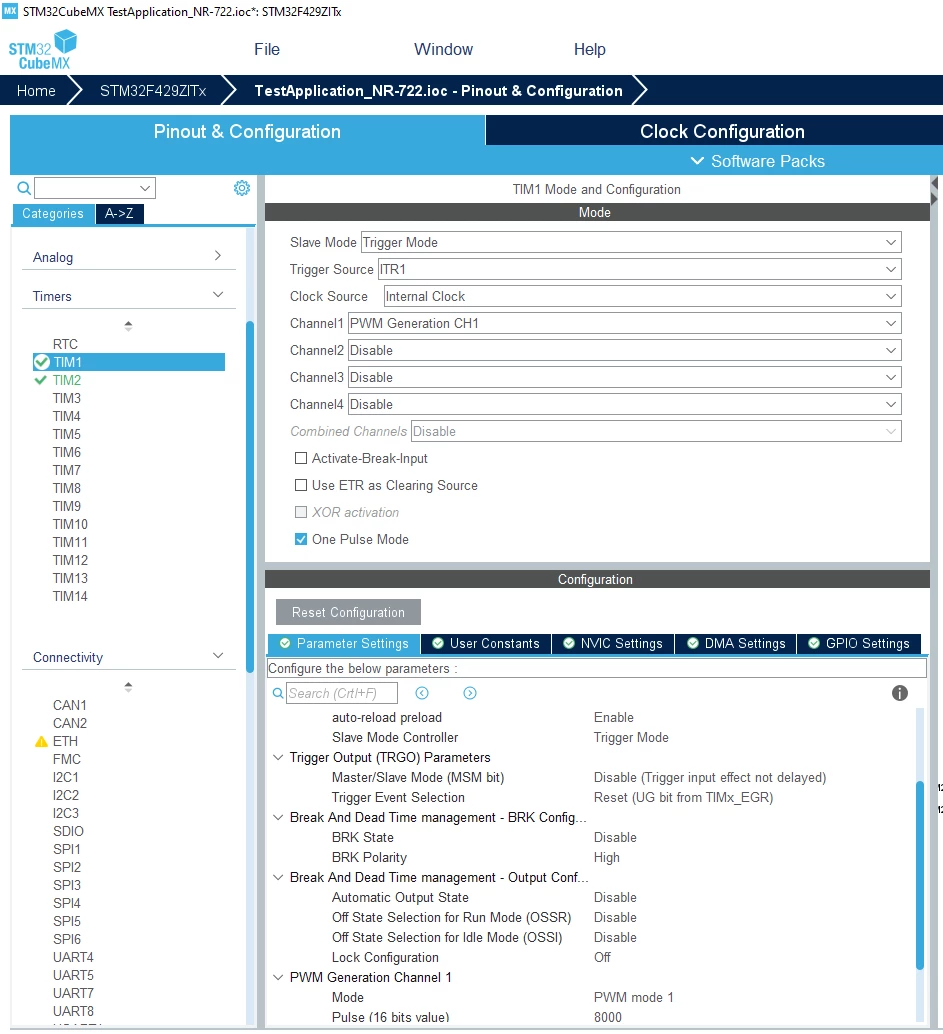
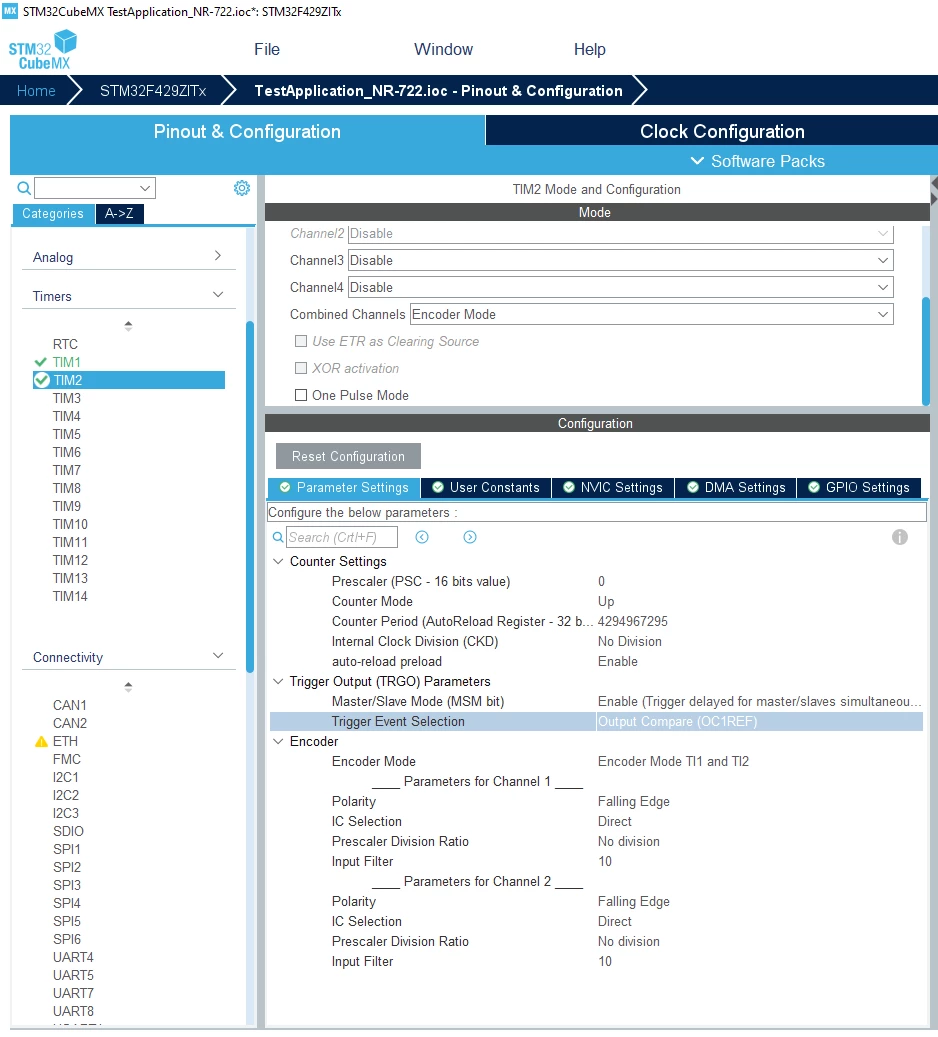
STM32F429ZI - Nucleo I am trying to setup a Master - slave configuration where TIM2 is in encoder mode being the master TIM1 is in One pulse mode being the slave. I am wondering what should the "Trigger Event Selection" on TIM2 should be
I would like the Trigger Event of TIM2 to be generated when the Encoder count reach a specific position.
#include "main.h"

TIM_HandleTypeDef htim1;
TIM_HandleTypeDef htim2;

UART_HandleTypeDef huart3;

void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_USART3_UART_Init(void);
static void MX_TIM2_Init(void);
static void MX_TIM1_Init(void);

uint32_t counter = 0;
void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
{
	counter = __HAL_TIM_GET_COUNTER(htim);
}

int main(void)
{

 /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
 HAL_Init();

 /* Configure the system clock */
 SystemClock_Config();

 /* Initialize all configured peripherals */
 MX_GPIO_Init();
 MX_USART3_UART_Init();
 MX_TIM2_Init();
 MX_TIM1_Init();
 /* USER CODE BEGIN 2 */

 uint8_t data[50] ={'\0'};
 HAL_TIM_OnePulse_Start(&htim1,TIM_CHANNEL_1);
 HAL_TIM_Encoder_Start_IT(&htim2, TIM_CHANNEL_ALL);
 /* USER CODE END 2 */

 /* Infinite loop */
 /* USER CODE BEGIN WHILE */
 while (1)
 {
	 sprintf(data, "Encoder count : %d\r\n", counter);
	 HAL_UART_Transmit(&huart3,data,sizeof(data),10);
	 HAL_Delay(100);
 }

}


void SystemClock_Config(void)
{
 RCC_OscInitTypeDef RCC_OscInitStruct = {0};
 RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};

 /** Configure the main internal regulator output voltage
 */
 __HAL_RCC_PWR_CLK_ENABLE();
 __HAL_PWR_VOLTAGESCALING_CONFIG(PWR_REGULATOR_VOLTAGE_SCALE3);
 /** Initializes the RCC Oscillators according to the specified parameters
 * in the RCC_OscInitTypeDef structure.
 */
 RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI;
 RCC_OscInitStruct.HSIState = RCC_HSI_ON;
 RCC_OscInitStruct.HSICalibrationValue = RCC_HSICALIBRATION_DEFAULT;
 RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
 RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSI;
 RCC_OscInitStruct.PLL.PLLM = 12;
 RCC_OscInitStruct.PLL.PLLN = 75;
 RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
 RCC_OscInitStruct.PLL.PLLQ = 4;
 if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
 {
 Error_Handler();
 }
 /** Initializes the CPU, AHB and APB buses clocks
 */
 RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
 |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
 RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
 RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
 RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV2;
 RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

 if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_1) != HAL_OK)
 {
 Error_Handler();
 }
}

/**
 * @brief TIM1 Initialization Function
 * @param None
 * @retval None
 */
static void MX_TIM1_Init(void)
{

 /* USER CODE BEGIN TIM1_Init 0 */

 /* USER CODE END TIM1_Init 0 */

 TIM_ClockConfigTypeDef sClockSourceConfig = {0};
 TIM_SlaveConfigTypeDef sSlaveConfig = {0};
 TIM_MasterConfigTypeDef sMasterConfig = {0};
 TIM_OC_InitTypeDef sConfigOC = {0};
 TIM_BreakDeadTimeConfigTypeDef sBreakDeadTimeConfig = {0};

 /* USER CODE BEGIN TIM1_Init 1 */

 /* USER CODE END TIM1_Init 1 */
 htim1.Instance = TIM1;
 htim1.Init.Prescaler = 0;
 htim1.Init.CounterMode = TIM_COUNTERMODE_UP;
 htim1.Init.Period = 65535;
 htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
 htim1.Init.RepetitionCounter = 0;
 htim1.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
 if (HAL_TIM_Base_Init(&htim1) != HAL_OK)
 {
 Error_Handler();
 }
 sClockSourceConfig.ClockSource = TIM_CLOCKSOURCE_INTERNAL;
 if (HAL_TIM_ConfigClockSource(&htim1, &sClockSourceConfig) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_Init(&htim1) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_OnePulse_Init(&htim1, TIM_OPMODE_SINGLE) != HAL_OK)
 {
 Error_Handler();
 }
 sSlaveConfig.SlaveMode = TIM_SLAVEMODE_TRIGGER;
 sSlaveConfig.InputTrigger = TIM_TS_ITR1;
 if (HAL_TIM_SlaveConfigSynchro(&htim1, &sSlaveConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;
 sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
 if (HAL_TIMEx_MasterConfigSynchronization(&htim1, &sMasterConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sConfigOC.OCMode = TIM_OCMODE_PWM1;
 sConfigOC.Pulse = 8000;
 sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;
 sConfigOC.OCNPolarity = TIM_OCNPOLARITY_HIGH;
 sConfigOC.OCFastMode = TIM_OCFAST_ENABLE;
 sConfigOC.OCIdleState = TIM_OCIDLESTATE_RESET;
 sConfigOC.OCNIdleState = TIM_OCNIDLESTATE_RESET;
 if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_1) != HAL_OK)
 {
 Error_Handler();
 }
 sBreakDeadTimeConfig.OffStateRunMode = TIM_OSSR_DISABLE;
 sBreakDeadTimeConfig.OffStateIDLEMode = TIM_OSSI_DISABLE;
 sBreakDeadTimeConfig.LockLevel = TIM_LOCKLEVEL_OFF;
 sBreakDeadTimeConfig.DeadTime = 0;
 sBreakDeadTimeConfig.BreakState = TIM_BREAK_DISABLE;
 sBreakDeadTimeConfig.BreakPolarity = TIM_BREAKPOLARITY_HIGH;
 sBreakDeadTimeConfig.AutomaticOutput = TIM_AUTOMATICOUTPUT_DISABLE;
 if (HAL_TIMEx_ConfigBreakDeadTime(&htim1, &sBreakDeadTimeConfig) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN TIM1_Init 2 */

 /* USER CODE END TIM1_Init 2 */
 HAL_TIM_MspPostInit(&htim1);

}

/**
 * @brief TIM2 Initialization Function
 * @param None
 * @retval None
 */
static void MX_TIM2_Init(void)
{

 /* USER CODE BEGIN TIM2_Init 0 */

 /* USER CODE END TIM2_Init 0 */

 TIM_Encoder_InitTypeDef sConfig = {0};
 TIM_MasterConfigTypeDef sMasterConfig = {0};

 /* USER CODE BEGIN TIM2_Init 1 */

 /* USER CODE END TIM2_Init 1 */
 htim2.Instance = TIM2;
 htim2.Init.Prescaler = 0;
 htim2.Init.CounterMode = TIM_COUNTERMODE_UP;
 htim2.Init.Period = 4294967295;
 htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
 htim2.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;
 sConfig.EncoderMode = TIM_ENCODERMODE_TI12;
 sConfig.IC1Polarity = TIM_ICPOLARITY_FALLING;
 sConfig.IC1Selection = TIM_ICSELECTION_DIRECTTI;
 sConfig.IC1Prescaler = TIM_ICPSC_DIV1;
 sConfig.IC1Filter = 10;
 sConfig.IC2Polarity = TIM_ICPOLARITY_FALLING;
 sConfig.IC2Selection = TIM_ICSELECTION_DIRECTTI;
 sConfig.IC2Prescaler = TIM_ICPSC_DIV1;
 sConfig.IC2Filter = 10;
 if (HAL_TIM_Encoder_Init(&htim2, &sConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sMasterConfig.MasterOutputTrigger = TIM_TRGO_OC1REF;
 sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_ENABLE;
 if (HAL_TIMEx_MasterConfigSynchronization(&htim2, &sMasterConfig) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN TIM2_Init 2 */

 /* USER CODE END TIM2_Init 2 */

}

/**
 * @brief USART3 Initialization Function
 * @param None
 * @retval None
 */
static void MX_USART3_UART_Init(void)
{

 /* USER CODE BEGIN USART3_Init 0 */

 /* USER CODE END USART3_Init 0 */

 /* USER CODE BEGIN USART3_Init 1 */

 /* USER CODE END USART3_Init 1 */
 huart3.Instance = USART3;
 huart3.Init.BaudRate = 115200;
 huart3.Init.WordLength = UART_WORDLENGTH_8B;
 huart3.Init.StopBits = UART_STOPBITS_1;
 huart3.Init.Parity = UART_PARITY_NONE;
 huart3.Init.Mode = UART_MODE_TX_RX;
 huart3.Init.HwFlowCtl = UART_HWCONTROL_NONE;
 huart3.Init.OverSampling = UART_OVERSAMPLING_16;
 if (HAL_UART_Init(&huart3) != HAL_OK)
 {
 Error_Handler();
 }

}

/**
 * @brief GPIO Initialization Function
 * @param None
 * @retval None
 */
static void MX_GPIO_Init(void)
{
 GPIO_InitTypeDef GPIO_InitStruct = {0};

 /* GPIO Ports Clock Enable */
 __HAL_RCC_GPIOA_CLK_ENABLE();
 __HAL_RCC_GPIOB_CLK_ENABLE();
 __HAL_RCC_GPIOE_CLK_ENABLE();
 __HAL_RCC_GPIOD_CLK_ENABLE();

 /*Configure GPIO pin Output Level */
 HAL_GPIO_WritePin(LED_PIN_GPIO_Port, LED_PIN_Pin, GPIO_PIN_RESET);

 /*Configure GPIO pin : LED_PIN_Pin */
 GPIO_InitStruct.Pin = LED_PIN_Pin;
 GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
 GPIO_InitStruct.Pull = GPIO_NOPULL;
 GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
 HAL_GPIO_Init(LED_PIN_GPIO_Port, &GPIO_InitStruct);

}

/* USER CODE BEGIN 4 */

/* USER CODE END 4 */

/**
 * @brief This function is executed in case of error occurrence.
 * @retval None
 */
void Error_Handler(void)
{
 /* USER CODE BEGIN Error_Handler_Debug */
 /* User can add his own implementation to report the HAL error return state */
 __disable_irq();
 while (1)
 {
 }
 /* USER CODE END Error_Handler_Debug */
}

#ifdef USE_FULL_ASSERT
/**
 * @brief Reports the name of the source file and the source line number
 * where the assert_param error has occurred.
 * @param file: pointer to the source file name
 * @param line: assert_param error line source number
 * @retval None
 */
void assert_failed(uint8_t *file, uint32_t line)
{
 /* USER CODE BEGIN 6 */
 /* User can add his own implementation to report the file name and line number,
 ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
 /* USER CODE END 6 */
}
#endif /* USE_FULL_ASSERT */
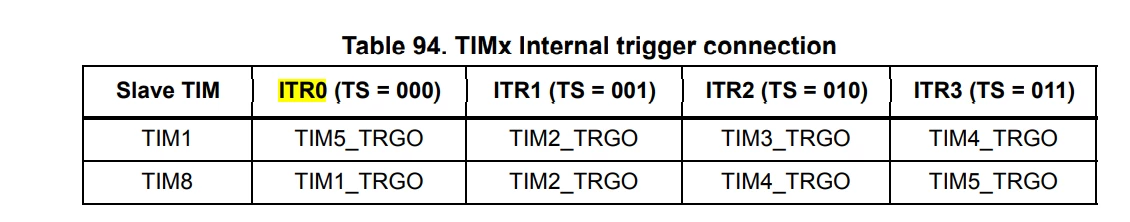
I know TIM2_TRGO should get in ITR1 of TIM1 according to this chart.
 here is my setup on CubeMX;