
Not able to set the clock frequency to MAX (480 MHz)
Hello,
I am trying to set the clock frequency to max of 480 MHz. I tried 120 MHz and there is not problem with that. The block code is very similar for both, so not sure what is going wrong.
I feel the oscillator fails and goes into an error state.
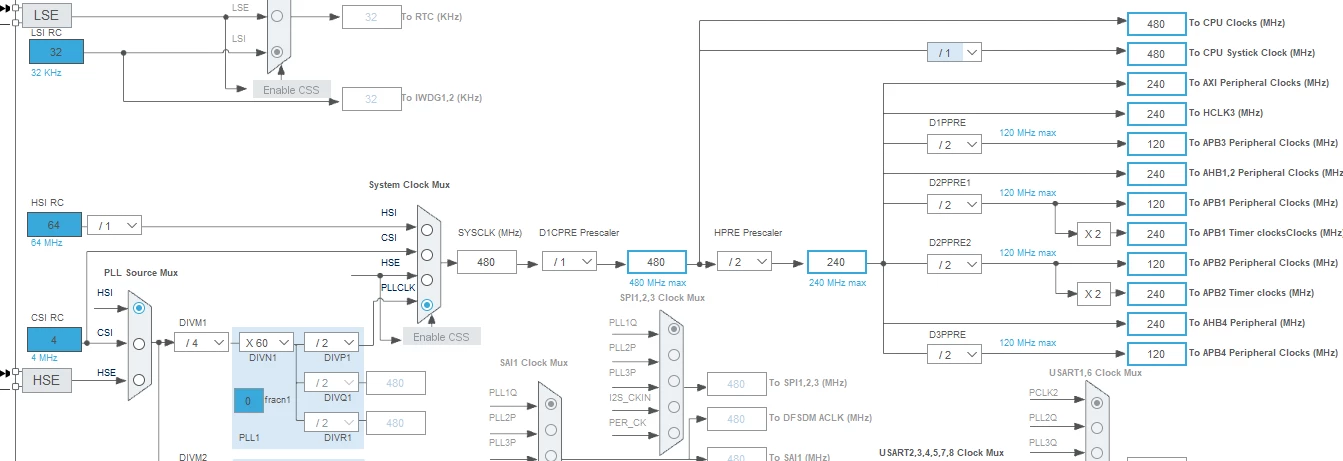
Based on datasheet max speed is 480 MHz and PLLM, N, Q are set based on valid values taken from CubeMX.
I also tried all possible value for "FLASH_ACR_LATENCY_15WS" since this is the only difference between 2 code blocks of 120 and 480.
Here is USART output:
[2020-11-15_10:56:03:539] Before.
[2020-11-15_10:56:03:539]SYSCLK : 64000000Hz
[2020-11-15_10:56:03:539]HCLK : 64000000Hz
[2020-11-15_10:56:03:539]PCLK1 : 64000000Hz
[2020-11-15_10:56:03:539]PCLK2 : 64000000Hz
[2020-11-15_10:56:03:539] AFTER 120.
[2020-11-15_10:56:03:539]SYSCLK : 64000000Hz
[2020-11-15_10:56:03:539]HCLK : 64000000Hz
[2020-11-15_10:56:03:539]PCLK1 : 64000000Hz
[2020-11-15_10:56:03:539]PCLK2 : 64000000Hz
[2020-11-15_10:56:03:574]Something`went`wrong
#include "main.h"

TIM_HandleTypeDef htim2;
UART_HandleTypeDef huart2;

void SystemClock_Config(uint16_t Clock_Freq);
static void MX_GPIO_Init(void);
static void MX_USART2_UART_Init(void);
static void MX_TIM2_Init(void);
void GPIO_Init(void);

char *user_data = "Hello world, I made it using STM32 ARM Cortex M7!\r\n";

int main(void)
{
	char msg[100];

 HAL_Init();
 MX_USART2_UART_Init();
	user_data = "						Before.\r\n";
	if (HAL_UART_Transmit(&huart2,(uint8_t*)user_data,strlen(user_data), HAL_MAX_DELAY) != HAL_OK)
	{
		Error_Handler();
	}
	memset(msg,0,sizeof(msg));
	sprintf(msg,"SYSCLK : %ldHz\r\n",HAL_RCC_GetSysClockFreq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"HCLK : %ldHz\r\n",HAL_RCC_GetHCLKFreq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"PCLK1 : %ldHz\r\n",HAL_RCC_GetPCLK1Freq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"PCLK2 : %ldHz\r\n",HAL_RCC_GetPCLK2Freq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);
 //SystemClock_Config(120);
 MX_GPIO_Init();
 GPIO_Init();
 MX_USART2_UART_Init();
 MX_TIM2_Init();


	user_data = "						AFTER 120.\r\n";
	if (HAL_UART_Transmit(&huart2,(uint8_t*)user_data,strlen(user_data), HAL_MAX_DELAY) != HAL_OK)
	{
		Error_Handler();
	}
	memset(msg,0,sizeof(msg));
	sprintf(msg,"SYSCLK : %ldHz\r\n",HAL_RCC_GetSysClockFreq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"HCLK : %ldHz\r\n",HAL_RCC_GetHCLKFreq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"PCLK1 : %ldHz\r\n",HAL_RCC_GetPCLK1Freq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"PCLK2 : %ldHz\r\n",HAL_RCC_GetPCLK2Freq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);


	 SystemClock_Config(480);
	 MX_USART2_UART_Init();

/*
	user_data = "						AFTER 480.\r\n";
	if (HAL_UART_Transmit(&huart2,(uint8_t*)user_data,strlen(user_data), HAL_MAX_DELAY) != HAL_OK)
	{
		// Error occurred
		Error_Handler();
	}
	memset(msg,0,sizeof(msg));
	sprintf(msg,"SYSCLK : %ldHz\r\n",HAL_RCC_GetSysClockFreq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"HCLK : %ldHz\r\n",HAL_RCC_GetHCLKFreq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"PCLK1 : %ldHz\r\n",HAL_RCC_GetPCLK1Freq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);

	memset(msg,0,sizeof(msg));
	sprintf(msg,"PCLK2 : %ldHz\r\n",HAL_RCC_GetPCLK2Freq());
	HAL_UART_Transmit(&huart2,(uint8_t*)msg,strlen(msg),HAL_MAX_DELAY);
	*/


 while (1)
 {

 }

}


void SystemClock_Config(uint16_t Clock_Freq)
{
	RCC_OscInitTypeDef OSC_Init;
	RCC_ClkInitTypeDef clk_init;
	uint8_t FLatency = 0;

	OSC_Init.OscillatorType = RCC_OSCILLATORTYPE_HSI;
	OSC_Init.HSIState = RCC_HSI_ON;
	OSC_Init.HSICalibrationValue = 16;
	OSC_Init.PLL.PLLState = RCC_PLL_ON;
	OSC_Init.PLL.PLLSource = RCC_PLLSOURCE_HSI;

	switch(Clock_Freq)
	{
	case SYS_CLOCK_FREQ_120_MHZ:
	{
		OSC_Init.PLL.PLLM = 4;
		OSC_Init.PLL.PLLN = 15;
		OSC_Init.PLL.PLLP = 2;
		OSC_Init.PLL.PLLQ = 2;
		OSC_Init.PLL.PLLR = 2;

	 clk_init.ClockType = RCC_CLOCKTYPE_SYSCLK | RCC_CLOCKTYPE_HCLK | \
	 					RCC_CLOCKTYPE_PCLK1 | RCC_CLOCKTYPE_PCLK2 | \
							RCC_CLOCKTYPE_D3PCLK1|RCC_CLOCKTYPE_D1PCLK1;
	 clk_init.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
	 clk_init.SYSCLKDivider = RCC_SYSCLK_DIV2;
	 clk_init.AHBCLKDivider = RCC_HCLK_DIV2;
	 clk_init.APB3CLKDivider = RCC_APB3_DIV2;
	 clk_init.APB1CLKDivider = RCC_APB1_DIV2;
	 clk_init.APB2CLKDivider = RCC_APB2_DIV2;
	 clk_init.APB4CLKDivider = RCC_APB4_DIV2;

		FLatency = FLASH_ACR_LATENCY_2WS;

		break;
	}
	case SYS_CLOCK_FREQ_480_MHZ:
	{
		OSC_Init.PLL.PLLM = 4;
		OSC_Init.PLL.PLLN = 60;
		OSC_Init.PLL.PLLP = 2;
		OSC_Init.PLL.PLLQ = 2;
		OSC_Init.PLL.PLLR = 2;

	 clk_init.ClockType = RCC_CLOCKTYPE_SYSCLK | RCC_CLOCKTYPE_HCLK | \
	 					RCC_CLOCKTYPE_PCLK1 | RCC_CLOCKTYPE_PCLK2 | \
							RCC_CLOCKTYPE_D3PCLK1|RCC_CLOCKTYPE_D1PCLK1;
	 clk_init.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
	 clk_init.SYSCLKDivider = RCC_SYSCLK_DIV1;
	 clk_init.AHBCLKDivider = RCC_HCLK_DIV2;
	 clk_init.APB3CLKDivider = RCC_APB3_DIV2;
	 clk_init.APB1CLKDivider = RCC_APB1_DIV2;
	 clk_init.APB2CLKDivider = RCC_APB2_DIV2;
	 clk_init.APB4CLKDivider = RCC_APB4_DIV2;

		FLatency = FLASH_ACR_LATENCY_15WS;

		break;
	}


	default:
		return;
	}

	if (HAL_RCC_OscConfig(&OSC_Init) != HAL_OK)
	 {
		Error_Handler();
	 }

	if(HAL_RCC_ClockConfig(&clk_init, FLatency) != HAL_OK)
	 {
		Error_Handler();
	 }

 HAL_SYSTICK_Config(HAL_RCC_GetHCLKFreq()/1000);

 HAL_SYSTICK_CLKSourceConfig(SYSTICK_CLKSOURCE_HCLK);
}


static void MX_TIM2_Init(void)
{
 TIM_MasterConfigTypeDef sMasterConfig = {0};
 TIM_IC_InitTypeDef sConfigIC = {0};


 htim2.Instance = TIM2;
 htim2.Init.Prescaler = 0;
 htim2.Init.CounterMode = TIM_COUNTERMODE_UP;
 htim2.Init.Period = 4294967295;
 htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
 htim2.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
 if (HAL_TIM_IC_Init(&htim2) != HAL_OK)
 {
 Error_Handler();
 }
 sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;
 sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
 if (HAL_TIMEx_MasterConfigSynchronization(&htim2, &sMasterConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sConfigIC.ICPolarity = TIM_INPUTCHANNELPOLARITY_RISING;
 sConfigIC.ICSelection = TIM_ICSELECTION_DIRECTTI;
 sConfigIC.ICPrescaler = TIM_ICPSC_DIV1;
 sConfigIC.ICFilter = 0;
 if (HAL_TIM_IC_ConfigChannel(&htim2, &sConfigIC, TIM_CHANNEL_1) != HAL_OK)
 {
 Error_Handler();
 }


}


static void MX_USART2_UART_Init(void)
{
 huart2.Instance = USART2;
 huart2.Init.BaudRate = 921600;
 huart2.Init.WordLength = UART_WORDLENGTH_8B;
 huart2.Init.StopBits = UART_STOPBITS_1;
 huart2.Init.Parity = UART_PARITY_NONE;
 huart2.Init.Mode = UART_MODE_TX_RX;
 huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
 huart2.Init.OverSampling = UART_OVERSAMPLING_16;
 huart2.Init.OneBitSampling = UART_ONE_BIT_SAMPLE_DISABLE;
 huart2.Init.ClockPrescaler = UART_PRESCALER_DIV1;
 huart2.AdvancedInit.AdvFeatureInit = UART_ADVFEATURE_NO_INIT;
 if (HAL_UART_Init(&huart2) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_UARTEx_SetTxFifoThreshold(&huart2, UART_TXFIFO_THRESHOLD_1_8) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_UARTEx_SetRxFifoThreshold(&huart2, UART_RXFIFO_THRESHOLD_1_8) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_UARTEx_DisableFifoMode(&huart2) != HAL_OK)
 {
 Error_Handler();
 }


}


static void MX_GPIO_Init(void)
{
 GPIO_InitTypeDef GPIO_InitStruct = {0};

 /* GPIO Ports Clock Enable */
 __HAL_RCC_GPIOC_CLK_ENABLE();
 __HAL_RCC_GPIOH_CLK_ENABLE();
 __HAL_RCC_GPIOA_CLK_ENABLE();
 __HAL_RCC_GPIOD_CLK_ENABLE();

 /*Configure GPIO pin Output Level */
 HAL_GPIO_WritePin(GPIOD, GPIO_PIN_12|GPIO_PIN_14, GPIO_PIN_RESET);

 /*Configure GPIO pins : PD12 PD14 */
 GPIO_InitStruct.Pin = GPIO_PIN_12|GPIO_PIN_14;
 GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
 GPIO_InitStruct.Pull = GPIO_NOPULL;
 GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
 HAL_GPIO_Init(GPIOD, &GPIO_InitStruct);

}


void GPIO_Init(void)
{
	__HAL_RCC_GPIOD_CLK_ENABLE();
	GPIO_InitTypeDef ledgpio;
	ledgpio.Pin = GPIO_PIN_14;
	ledgpio.Mode = GPIO_MODE_OUTPUT_PP;
	ledgpio.Pull = GPIO_NOPULL;
	HAL_GPIO_Init(GPIOD, &ledgpio);
}


void Error_Handler(void)
{
	user_data = "Something went wrong\r\n";
	HAL_UART_Transmit(&huart2,(uint8_t*)user_data,strlen(user_data), HAL_MAX_DELAY);
	while(1)
	{
		HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_14);
	}
}
