
STM32L4 Does not wake up from STOP Mode with the RTC alarm
Hi all,
I am using STM32L431 and the device is not waking up from STOP mode with an RTC alarm interrupt. Can somebody pinpoint where my issues are?
My configurations in the code configurator:
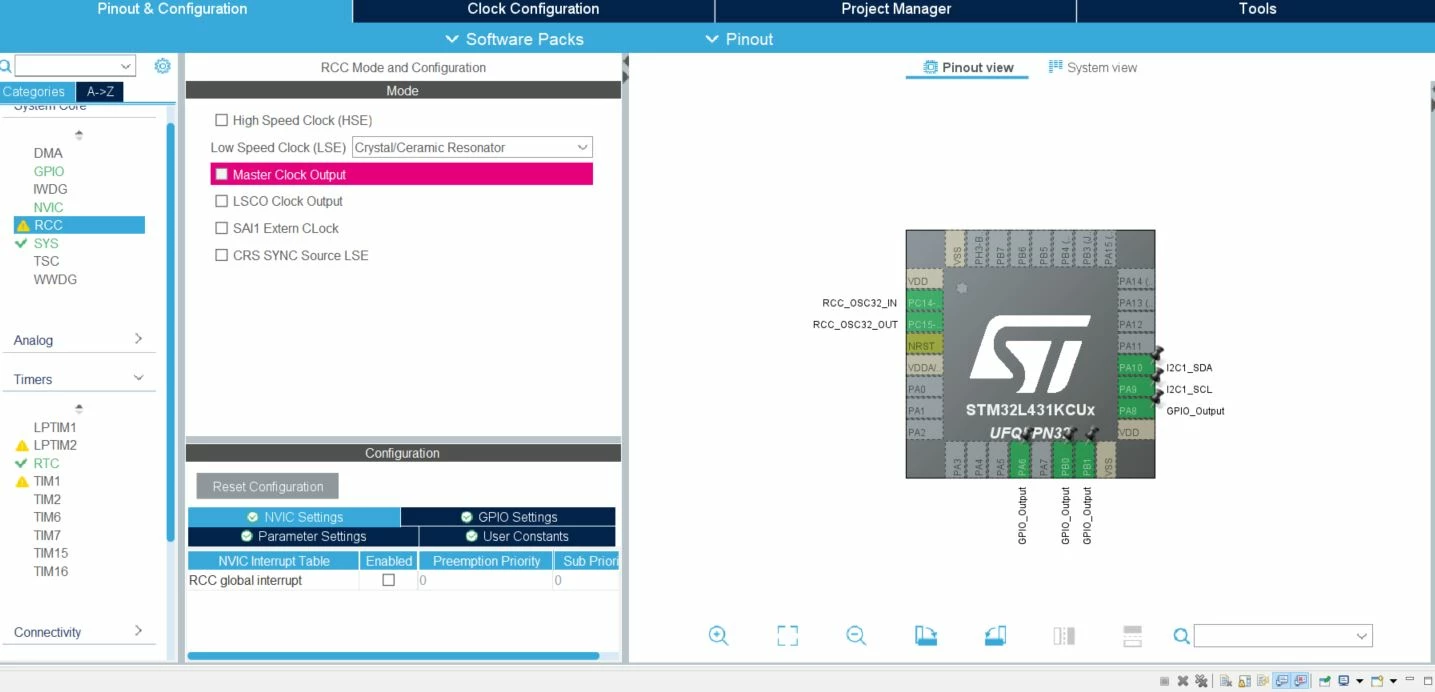
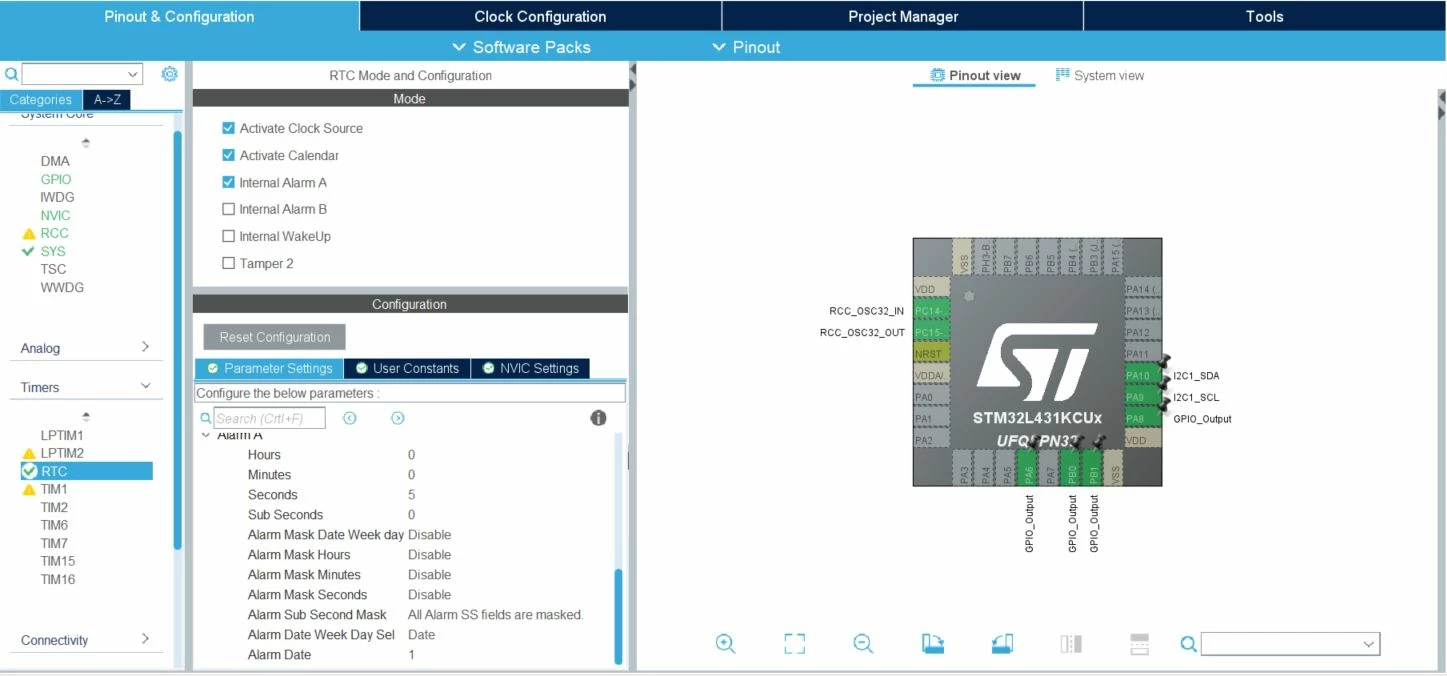
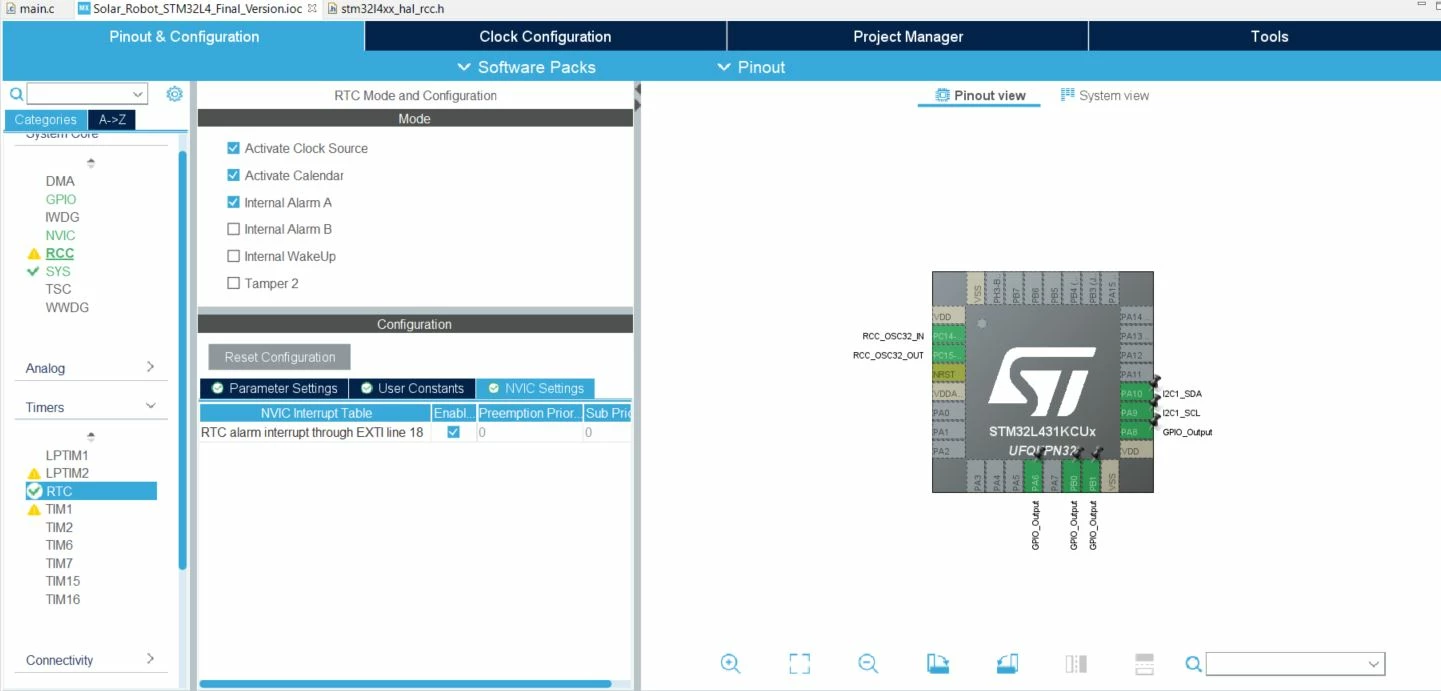 I am enabling the crystal oscillator, enabling the calendar, alarm, and the interrupt through EXTI18, the only parameter I change is the time of the alarm set to 5 seconds.
This is what the code of the configurator looks like:
void SystemClock_Config(void)
{
 RCC_OscInitTypeDef RCC_OscInitStruct = {0};
 RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};
 RCC_PeriphCLKInitTypeDef PeriphClkInit = {0};

 /** Configure LSE Drive Capability
 */
 HAL_PWR_EnableBkUpAccess();
 __HAL_RCC_LSEDRIVE_CONFIG(RCC_LSEDRIVE_LOW);
 /** Initializes the RCC Oscillators according to the specified parameters
 * in the RCC_OscInitTypeDef structure.
 */
 RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_LSI|RCC_OSCILLATORTYPE_LSE
 |RCC_OSCILLATORTYPE_MSI;
 RCC_OscInitStruct.LSEState = RCC_LSE_ON;
 RCC_OscInitStruct.LSIState = RCC_LSI_ON;
 RCC_OscInitStruct.MSIState = RCC_MSI_ON;
 RCC_OscInitStruct.MSICalibrationValue = 0;
 RCC_OscInitStruct.MSIClockRange = RCC_MSIRANGE_6;
 RCC_OscInitStruct.PLL.PLLState = RCC_PLL_NONE;
 if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
 {
 Error_Handler();
 }
 /** Initializes the CPU, AHB and APB buses clocks
 */
 RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
 |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
 RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_MSI;
 RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
 RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;
 RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

 if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_0) != HAL_OK)
 {
 Error_Handler();
 }
 PeriphClkInit.PeriphClockSelection = RCC_PERIPHCLK_RTC|RCC_PERIPHCLK_I2C1;
 PeriphClkInit.I2c1ClockSelection = RCC_I2C1CLKSOURCE_PCLK1;
 PeriphClkInit.RTCClockSelection = RCC_RTCCLKSOURCE_LSE;
 if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInit) != HAL_OK)
 {
 Error_Handler();
 }
 /** Configure the main internal regulator output voltage
 */
 if (HAL_PWREx_ControlVoltageScaling(PWR_REGULATOR_VOLTAGE_SCALE1) != HAL_OK)
 {
 Error_Handler();
 }
 /** Enable MSI Auto calibration
 */
 HAL_RCCEx_EnableMSIPLLMode();
}


/**
 * @brief RTC Initialization Function
 * @param None
 * @retval None
 */
static void MX_RTC_Init(void)
{

 /* USER CODE BEGIN RTC_Init 0 */

 /* USER CODE END RTC_Init 0 */

 RTC_TimeTypeDef sTime = {0};
 RTC_DateTypeDef sDate = {0};
 RTC_AlarmTypeDef sAlarm = {0};

 /* USER CODE BEGIN RTC_Init 1 */

 /* USER CODE END RTC_Init 1 */
 /** Initialize RTC Only
 */
 hrtc.Instance = RTC;
 hrtc.Init.HourFormat = RTC_HOURFORMAT_24;
 hrtc.Init.AsynchPrediv = 127;
 hrtc.Init.SynchPrediv = 255;
 hrtc.Init.OutPut = RTC_OUTPUT_DISABLE;
 hrtc.Init.OutPutRemap = RTC_OUTPUT_REMAP_NONE;
 hrtc.Init.OutPutPolarity = RTC_OUTPUT_POLARITY_HIGH;
 hrtc.Init.OutPutType = RTC_OUTPUT_TYPE_OPENDRAIN;
 if (HAL_RTC_Init(&hrtc) != HAL_OK)
 {
 Error_Handler();
 }

 /* USER CODE BEGIN Check_RTC_BKUP */

 /* USER CODE END Check_RTC_BKUP */

 /** Initialize RTC and set the Time and Date
 */
 sTime.Hours = 0x0;
 sTime.Minutes = 0x0;
 sTime.Seconds = 0x0;
 sTime.DayLightSaving = RTC_DAYLIGHTSAVING_NONE;
 sTime.StoreOperation = RTC_STOREOPERATION_RESET;
 if (HAL_RTC_SetTime(&hrtc, &sTime, RTC_FORMAT_BCD) != HAL_OK)
 {
 Error_Handler();
 }
 sDate.WeekDay = RTC_WEEKDAY_MONDAY;
 sDate.Month = RTC_MONTH_JANUARY;
 sDate.Date = 0x1;
 sDate.Year = 0x0;

 if (HAL_RTC_SetDate(&hrtc, &sDate, RTC_FORMAT_BCD) != HAL_OK)
 {
 Error_Handler();
 }
 /** Enable the Alarm A
 */
 sAlarm.AlarmTime.Hours = 0x0;
 sAlarm.AlarmTime.Minutes = 0x0;
 sAlarm.AlarmTime.Seconds = 0x5;
 sAlarm.AlarmTime.SubSeconds = 0x0;
 sAlarm.AlarmTime.DayLightSaving = RTC_DAYLIGHTSAVING_NONE;
 sAlarm.AlarmTime.StoreOperation = RTC_STOREOPERATION_RESET;
 sAlarm.AlarmMask = RTC_ALARMMASK_NONE;
 sAlarm.AlarmSubSecondMask = RTC_ALARMSUBSECONDMASK_ALL;
 sAlarm.AlarmDateWeekDaySel = RTC_ALARMDATEWEEKDAYSEL_DATE;
 sAlarm.AlarmDateWeekDay = 0x1;
 sAlarm.Alarm = RTC_ALARM_A;
 if (HAL_RTC_SetAlarm_IT(&hrtc, &sAlarm, RTC_FORMAT_BCD) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN RTC_Init 2 */

 /* USER CODE END RTC_Init 2 */

}
And this is where I enter the stop mode:
		case sleep:
			robot_stop_movement();

			nTime.Seconds = 0;
			HAL_RTC_SetTime(&hrtc,&nTime,RTC_FORMAT_BCD);

			HAL_PWR_EnterSTOPMode(PWR_LOWPOWERREGULATOR_ON, PWR_STOPENTRY_WFE);
			steps++;

			current_state = go_to_start;
			break;
I set the time to 0 seconds before I go into stop mode, then I expect to wake up after 5 seconds, however, the device never wakes up. It does wake up from a pin interrupt though so I'm not entirely sure if I am doing something wrong here.
Can anybody pinpoint what the mistake is that I am making?
