Associate
November 26, 2024
Question

STM32G431 SPI Strange Data

Hi Everbody,

im trying to setup a SPI com with a DRV8301. im using de STM32G431CBU6. a have read the datasheets mutiple times not saying that i did everything correct but i dont see it anymore. i was hoping that its just a *** mistake and some can pin point me in the right direction. this is the data i get from the logic analyzer.
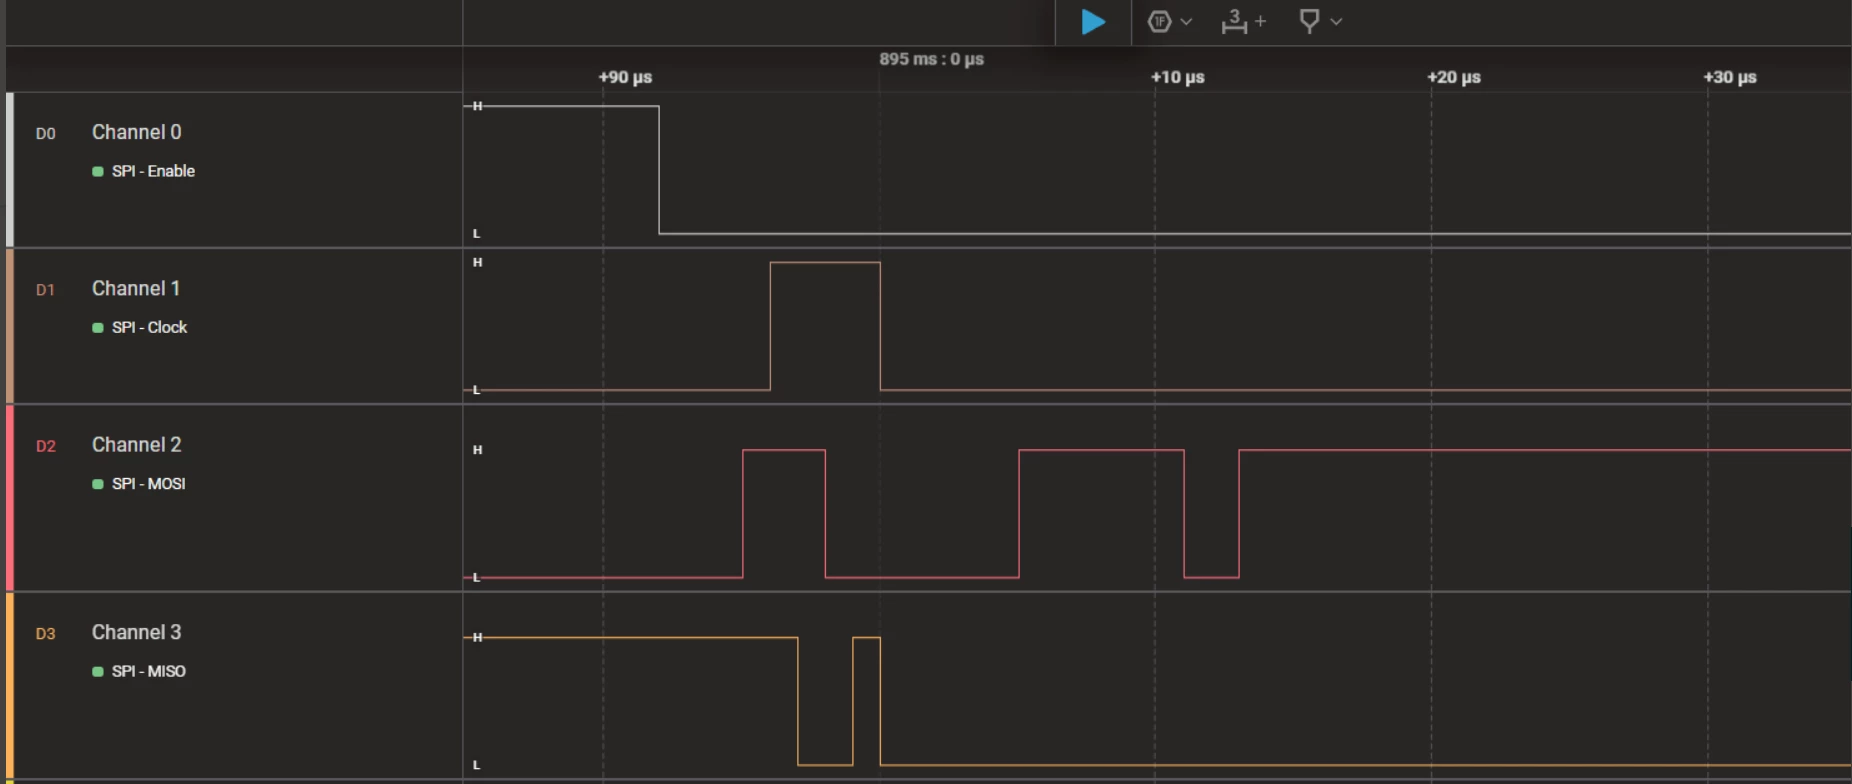
Ruben_Konings_0-1732620705369.png

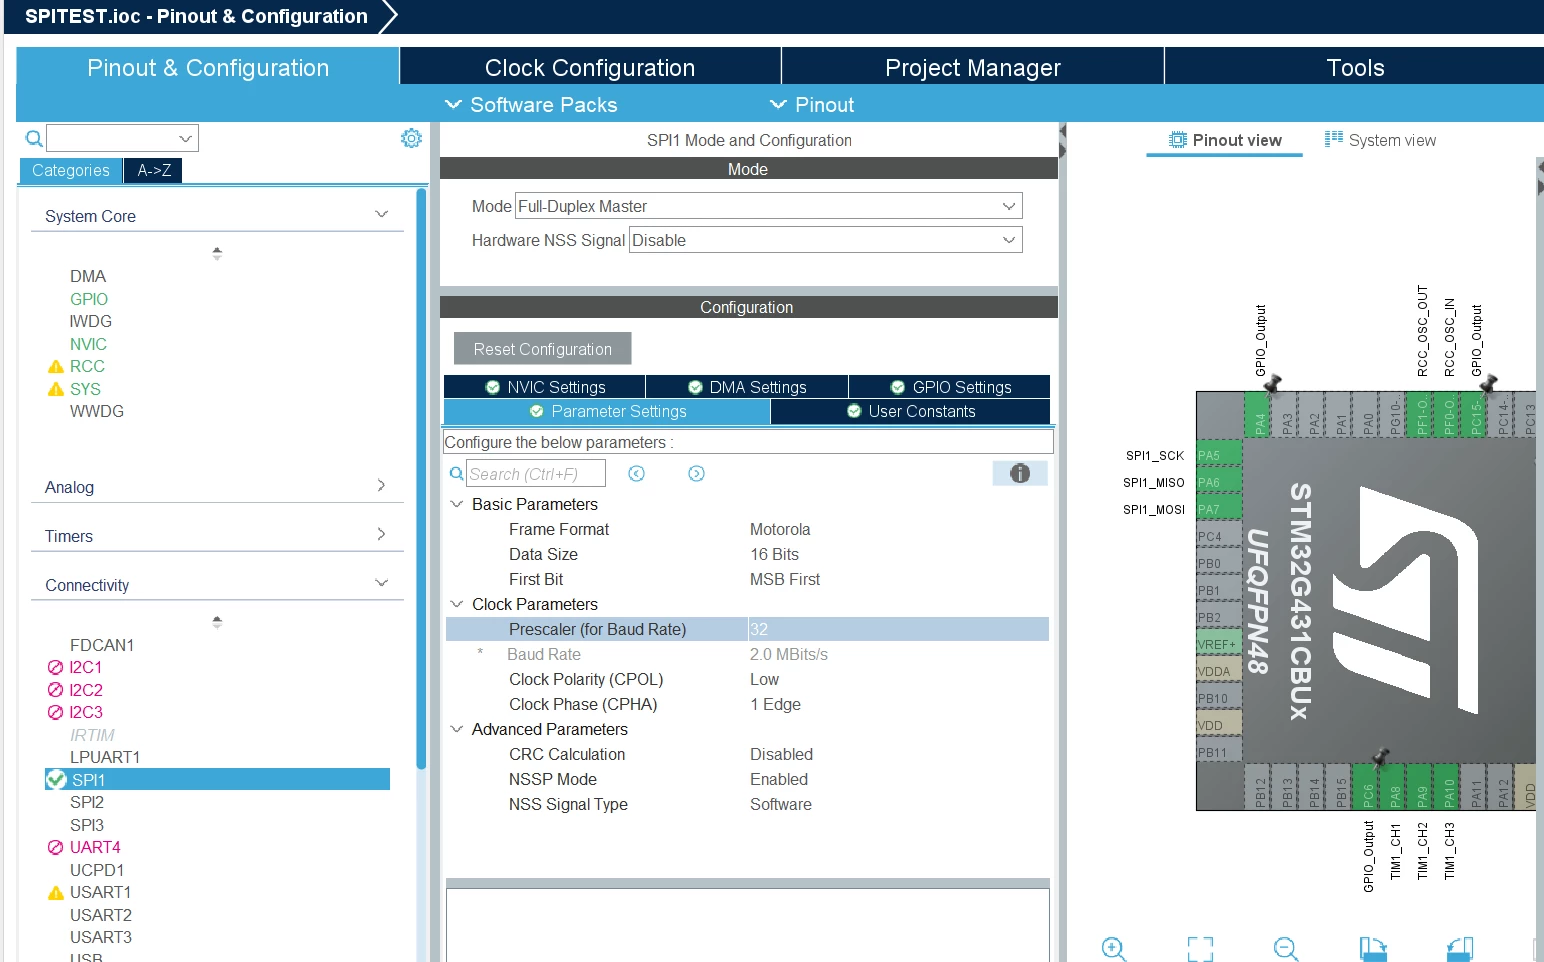
this is my configurations

Ruben_Konings_1-1732620740215.png


/* USER CODE BEGIN Header */
/**
 ******************************************************************************
 * @file : main.c
 * @brief : Main program body
 ******************************************************************************
 * @attention
 *
 * Copyright (c) 2024 STMicroelectronics.
 * All rights reserved.
 *
 * This software is licensed under terms that can be found in the LICENSE file
 * in the root directory of this software component.
 * If no LICENSE file comes with this software, it is provided AS-IS.
 *
 ******************************************************************************
 */
/* USER CODE END Header */
/* Includes ------------------------------------------------------------------*/
#include "main.h"

/* Private includes ----------------------------------------------------------*/
/* USER CODE BEGIN Includes */

/* USER CODE END Includes */

/* Private typedef -----------------------------------------------------------*/
/* USER CODE BEGIN PTD */

/* USER CODE END PTD */

/* Private define ------------------------------------------------------------*/
/* USER CODE BEGIN PD */

/* USER CODE END PD */

/* Private macro -------------------------------------------------------------*/
/* USER CODE BEGIN PM */

/* USER CODE END PM */

/* Private variables ---------------------------------------------------------*/
SPI_HandleTypeDef hspi1;

TIM_HandleTypeDef htim1;
TIM_HandleTypeDef htim4;

/* USER CODE BEGIN PV */

/* USER CODE END PV */

/* Private function prototypes -----------------------------------------------*/
void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_TIM1_Init(void);
static void MX_TIM4_Init(void);
static void MX_SPI1_Init(void);
/* USER CODE BEGIN PFP */

/* USER CODE END PFP */

/* Private user code ---------------------------------------------------------*/
/* USER CODE BEGIN 0 */

/* USER CODE END 0 */

/**
 * @brief The application entry point.
 * @retval int
 */
int main(void)
{

 /* USER CODE BEGIN 1 */

 /* USER CODE END 1 */

 /* MCU Configuration--------------------------------------------------------*/

 /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
 HAL_Init();

 /* USER CODE BEGIN Init */

 /* USER CODE END Init */

 /* Configure the system clock */
 SystemClock_Config();

 /* USER CODE BEGIN SysInit */

 /* USER CODE END SysInit */

 /* Initialize all configured peripherals */
 MX_GPIO_Init();
 MX_TIM1_Init();
 MX_TIM4_Init();
 MX_SPI1_Init();
 /* USER CODE BEGIN 2 */
 DRV8301_SetGateState(GPIO_PIN_SET);
 /* USER CODE END 2 */

 /* Infinite loop */
 /* USER CODE BEGIN WHILE */
 while (1)
 {
 /* USER CODE END WHILE */
	 SPI_Test();
	 HAL_Delay(1000);
 /* USER CODE BEGIN 3 */
 }
 /* USER CODE END 3 */
}

/**
 * @brief System Clock Configuration
 * @retval None
 */
void SystemClock_Config(void)
{
 RCC_OscInitTypeDef RCC_OscInitStruct = {0};
 RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};

 /** Configure the main internal regulator output voltage
 */
 HAL_PWREx_ControlVoltageScaling(PWR_REGULATOR_VOLTAGE_SCALE1);

 /** Initializes the RCC Oscillators according to the specified parameters
 * in the RCC_OscInitTypeDef structure.
 */
 RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;
 RCC_OscInitStruct.HSEState = RCC_HSE_ON;
 RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
 RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;
 RCC_OscInitStruct.PLL.PLLM = RCC_PLLM_DIV1;
 RCC_OscInitStruct.PLL.PLLN = 8;
 RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
 RCC_OscInitStruct.PLL.PLLQ = RCC_PLLQ_DIV2;
 RCC_OscInitStruct.PLL.PLLR = RCC_PLLR_DIV2;
 if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
 {
 Error_Handler();
 }

 /** Initializes the CPU, AHB and APB buses clocks
 */
 RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
 |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
 RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
 RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
 RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;
 RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

 if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)
 {
 Error_Handler();
 }
}

/**
 * @brief SPI1 Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_SPI1_Init(void)
{
 /* USER CODE BEGIN SPI1_Init 0 */

 /* USER CODE END SPI1_Init 0 */

 /* USER CODE BEGIN SPI1_Init 1 */
 /* USER CODE END SPI1_Init 1 */
 /* SPI1 parameter configuration*/
 hspi1.Instance = SPI1;
 hspi1.Init.Mode = SPI_MODE_MASTER;
 hspi1.Init.Direction = SPI_DIRECTION_2LINES;
 hspi1.Init.DataSize = SPI_DATASIZE_16BIT;
 hspi1.Init.CLKPolarity = SPI_POLARITY_LOW;
 hspi1.Init.CLKPhase = SPI_PHASE_1EDGE;
 hspi1.Init.NSS = SPI_NSS_SOFT;
 hspi1.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_32;
 hspi1.Init.FirstBit = SPI_FIRSTBIT_MSB;
 hspi1.Init.TIMode = SPI_TIMODE_DISABLE;
 hspi1.Init.CRCCalculation = SPI_CRCCALCULATION_DISABLE;
 hspi1.Init.CRCPolynomial = 7;
 hspi1.Init.CRCLength = SPI_CRC_LENGTH_DATASIZE;
 hspi1.Init.NSSPMode = SPI_NSS_PULSE_ENABLE;
 __HAL_RCC_SPI1_CLK_ENABLE();
 if (HAL_SPI_Init(&hspi1) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN SPI1_Init 2 */

 /* USER CODE END SPI1_Init 2 */

}

/**
 * @brief TIM1 Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_TIM1_Init(void)
{

 /* USER CODE BEGIN TIM1_Init 0 */

 /* USER CODE END TIM1_Init 0 */

 TIM_MasterConfigTypeDef sMasterConfig = {0};
 TIM_OC_InitTypeDef sConfigOC = {0};
 TIM_BreakDeadTimeConfigTypeDef sBreakDeadTimeConfig = {0};

 /* USER CODE BEGIN TIM1_Init 1 */

 /* USER CODE END TIM1_Init 1 */
 htim1.Instance = TIM1;
 htim1.Init.Prescaler = 0;
 htim1.Init.CounterMode = TIM_COUNTERMODE_UP;
 htim1.Init.Period = 65535;
 htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
 htim1.Init.RepetitionCounter = 0;
 htim1.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
 if (HAL_TIM_PWM_Init(&htim1) != HAL_OK)
 {
 Error_Handler();
 }
 sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;
 sMasterConfig.MasterOutputTrigger2 = TIM_TRGO2_RESET;
 sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
 if (HAL_TIMEx_MasterConfigSynchronization(&htim1, &sMasterConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sConfigOC.OCMode = TIM_OCMODE_PWM1;
 sConfigOC.Pulse = 0;
 sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;
 sConfigOC.OCNPolarity = TIM_OCNPOLARITY_HIGH;
 sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;
 sConfigOC.OCIdleState = TIM_OCIDLESTATE_RESET;
 sConfigOC.OCNIdleState = TIM_OCNIDLESTATE_RESET;
 if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_1) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_2) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_3) != HAL_OK)
 {
 Error_Handler();
 }
 sBreakDeadTimeConfig.OffStateRunMode = TIM_OSSR_DISABLE;
 sBreakDeadTimeConfig.OffStateIDLEMode = TIM_OSSI_DISABLE;
 sBreakDeadTimeConfig.LockLevel = TIM_LOCKLEVEL_OFF;
 sBreakDeadTimeConfig.DeadTime = 0;
 sBreakDeadTimeConfig.BreakState = TIM_BREAK_DISABLE;
 sBreakDeadTimeConfig.BreakPolarity = TIM_BREAKPOLARITY_HIGH;
 sBreakDeadTimeConfig.BreakFilter = 0;
 sBreakDeadTimeConfig.BreakAFMode = TIM_BREAK_AFMODE_INPUT;
 sBreakDeadTimeConfig.Break2State = TIM_BREAK2_DISABLE;
 sBreakDeadTimeConfig.Break2Polarity = TIM_BREAK2POLARITY_HIGH;
 sBreakDeadTimeConfig.Break2Filter = 0;
 sBreakDeadTimeConfig.Break2AFMode = TIM_BREAK_AFMODE_INPUT;
 sBreakDeadTimeConfig.AutomaticOutput = TIM_AUTOMATICOUTPUT_DISABLE;
 if (HAL_TIMEx_ConfigBreakDeadTime(&htim1, &sBreakDeadTimeConfig) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN TIM1_Init 2 */

 /* USER CODE END TIM1_Init 2 */
 HAL_TIM_MspPostInit(&htim1);

}

/**
 * @brief TIM4 Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_TIM4_Init(void)
{

 /* USER CODE BEGIN TIM4_Init 0 */

 /* USER CODE END TIM4_Init 0 */

 TIM_MasterConfigTypeDef sMasterConfig = {0};
 TIM_OC_InitTypeDef sConfigOC = {0};

 /* USER CODE BEGIN TIM4_Init 1 */

 /* USER CODE END TIM4_Init 1 */
 htim4.Instance = TIM4;
 htim4.Init.Prescaler = 0;
 htim4.Init.CounterMode = TIM_COUNTERMODE_UP;
 htim4.Init.Period = 65535;
 htim4.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
 htim4.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
 if (HAL_TIM_PWM_Init(&htim4) != HAL_OK)
 {
 Error_Handler();
 }
 sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;
 sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
 if (HAL_TIMEx_MasterConfigSynchronization(&htim4, &sMasterConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sConfigOC.OCMode = TIM_OCMODE_PWM1;
 sConfigOC.Pulse = 0;
 sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;
 sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;
 if (HAL_TIM_PWM_ConfigChannel(&htim4, &sConfigOC, TIM_CHANNEL_2) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim4, &sConfigOC, TIM_CHANNEL_3) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim4, &sConfigOC, TIM_CHANNEL_4) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN TIM4_Init 2 */

 /* USER CODE END TIM4_Init 2 */
 HAL_TIM_MspPostInit(&htim4);

}

/**
 * @brief GPIO Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_GPIO_Init(void)
{
 GPIO_InitTypeDef GPIO_InitStruct = {0};
/* USER CODE BEGIN MX_GPIO_Init_1 */
/* USER CODE END MX_GPIO_Init_1 */

 /* GPIO Ports Clock Enable */
 __HAL_RCC_GPIOC_CLK_ENABLE();
 __HAL_RCC_GPIOF_CLK_ENABLE();
 __HAL_RCC_GPIOA_CLK_ENABLE();
 __HAL_RCC_GPIOB_CLK_ENABLE();

 /*Configure GPIO pin Output Level */
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_15|GPIO_PIN_6|GPIO_PIN_10, GPIO_PIN_RESET);

 /*Configure GPIO pin Output Level */
 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET);

 /*Configure GPIO pins : PC15 PC6 PC10 */
 GPIO_InitStruct.Pin = GPIO_PIN_15|GPIO_PIN_6|GPIO_PIN_10;
 GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
 GPIO_InitStruct.Pull = GPIO_NOPULL;
 GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
 HAL_GPIO_Init(GPIOC, &GPIO_InitStruct);

 /*Configure GPIO pin : PA4 */
 GPIO_InitStruct.Pin = GPIO_PIN_4;
 GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
 GPIO_InitStruct.Pull = GPIO_NOPULL;
 GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
 HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);

/* USER CODE BEGIN MX_GPIO_Init_2 */
/* USER CODE END MX_GPIO_Init_2 */
}

/* USER CODE BEGIN 4 */
void SPI_Test(void)
{
 uint16_t txData = 0x9008; // Waarde voor 3-PWM mode op adres 0x02
 uint16_t rxData = 0; // Gegevens die je ontvangt van de DRV8301

 // Zet PA4 laag om SCS te activeren (Chip Select wordt ingeschakeld)
 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET); // PA4 = Low om de chip select in te schakelen

 // Verstuur de gegevens via SPI om de 3-PWM mode in te stellen
 if (HAL_SPI_Transmit(&hspi1, (uint8_t *)&txData, 2, HAL_MAX_DELAY) == HAL_OK) {
 // Transmissie is geslaagd, geef een indicatie via LED
 HAL_GPIO_TogglePin(GPIOC, GPIO_PIN_6); // Knipper een LED om transmissie aan te geven
 } else {
 // Fout bij transmissie
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_6, GPIO_PIN_RESET); // Zet de transmissie LED uit
 }

 // Wacht even om ervoor te zorgen dat de transmissie compleet is
 HAL_Delay(10);

 // Nu moeten we het register uitlezen om te controleren of de 3-PWM mode succesvol is ingesteld
 uint16_t readRegisterCmd = 0x1008; // Lees commando voor het register op adres 0x02
 if (HAL_SPI_TransmitReceive(&hspi1, (uint8_t *)&readRegisterCmd, (uint8_t *)&rxData, 2, HAL_MAX_DELAY) == HAL_OK) {
 // Ontvangst van gegevens via SPI geslaagd
 HAL_GPIO_TogglePin(GPIOC, GPIO_PIN_15); // Knipper een andere LED om ontvangst aan te geven
 } else {
 // Fout bij ontvangst
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_15, GPIO_PIN_RESET); // Zet de ontvangst LED uit
 }

 // Vergelijk de verzonden en ontvangen data om te controleren of de 3-PWM mode is ingesteld
 if (rxData == txData) {
 // Test geslaagd: ontvangen data komt overeen met verzonden data
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_15, GPIO_PIN_SET); // Zet een LED aan als succesindicator
 } else {
 // Test mislukt: ontvangen data komt niet overeen met verzonden data
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_15, GPIO_PIN_RESET); // Zet de LED uit
 }

 // Zet PA4 hoog om SCS uit te schakelen (Chip Select wordt uitgeschakeld)
 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET); // PA4 = High om de chip select uit te schakelen
}


void DRV8301_SetGateState(GPIO_PinState state)
{
 // Zet de gate op de opgegeven toestand (HIGH of LOW)
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_10, state); // Pas de pin en poort aan naar jouw gebruik
}
void SPI_Clock_Test(void)
{
 uint16_t dummyData = 0x0000; // Dummy data om de klok te activeren (we sturen geen nuttige data)
 HAL_SPI_Transmit(&hspi1, (uint8_t *)&dummyData, 1, HAL_MAX_DELAY); // Verzendt alleen dummy data
}
/* USER CODE END 4 */

/**
 * @brief This function is executed in case of error occurrence.
 * @retval None
 */
void Error_Handler(void)
{
 /* USER CODE BEGIN Error_Handler_Debug */
 /* User can add his own implementation to report the HAL error return state */
 __disable_irq();
 while (1)
 {
 }
 /* USER CODE END Error_Handler_Debug */
}

#ifdef USE_FULL_ASSERT
/**
 * @brief Reports the name of the source file and the source line number
 * where the assert_param error has occurred.
 * @PAram file: pointer to the source file name
 * @PAram line: assert_param error line source number
 * @retval None
 */
void assert_failed(uint8_t *file, uint32_t line)
{
 /* USER CODE BEGIN 6 */
 /* User can add his own implementation to report the file name and line number,
 ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
 /* USER CODE END 6 */
}
#endif /* USE_FULL_ASSERT */


i am still trying to figure it out so the code changes a lot in the process.

hoping this is enough information.


thank you in advanced.

kind regarts,

Ruben Koninsg

This topic has been closed for replies.

17 replies

Andrew Neil
Super User
November 26, 2024

Please see the Posting Tips for how to properly post source code:

https://community.st.com/t5/community-guidelines/how-to-write-your-question-to-maximize-your-chances-to-find-a/ta-p/575228

Have you tried one of the examples?

A complex system that works is invariably found to have evolved from a simple system that worked.A complex system designed from scratch never works and cannot be patched up to make it work.
Associate
November 26, 2024

thank you for the link.

I have Looked for certained examples only i have  16 bits data and cant get it working the clk does wierd periodes


Andrew Neil
Super User
November 26, 2024

Have you got 8-bit data working?

A complex system that works is invariably found to have evolved from a simple system that worked.A complex system designed from scratch never works and cannot be patched up to make it work.
Associate
November 26, 2024

Im now using the transmit example only i get still get a random clk Signal. i did follow each step only i get a diffrent result.

Ruben_Konings_0-1732630592666.png

/* USER CODE BEGIN Header */
/**
 ******************************************************************************
 * @file : main.c
 * @brief : Main program body
 ******************************************************************************
 * @attention
 *
 * Copyright (c) 2024 STMicroelectronics.
 * All rights reserved.
 *
 * This software is licensed under terms that can be found in the LICENSE file
 * in the root directory of this software component.
 * If no LICENSE file comes with this software, it is provided AS-IS.
 *
 ******************************************************************************
 */
/* USER CODE END Header */
/* Includes ------------------------------------------------------------------*/
#include "main.h"

/* Private includes ----------------------------------------------------------*/
/* USER CODE BEGIN Includes */
uint8_t TX_Buffer [] = "A" ; // DATA to send
/* USER CODE END Includes */

/* Private typedef -----------------------------------------------------------*/
/* USER CODE BEGIN PTD */

/* USER CODE END PTD */

/* Private define ------------------------------------------------------------*/
/* USER CODE BEGIN PD */

/* USER CODE END PD */

/* Private macro -------------------------------------------------------------*/
/* USER CODE BEGIN PM */

/* USER CODE END PM */

/* Private variables ---------------------------------------------------------*/
SPI_HandleTypeDef hspi1;

TIM_HandleTypeDef htim1;
TIM_HandleTypeDef htim4;

/* USER CODE BEGIN PV */

/* USER CODE END PV */

/* Private function prototypes -----------------------------------------------*/
void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_TIM1_Init(void);
static void MX_TIM4_Init(void);
static void MX_SPI1_Init(void);
/* USER CODE BEGIN PFP */

/* USER CODE END PFP */

/* Private user code ---------------------------------------------------------*/
/* USER CODE BEGIN 0 */

/* USER CODE END 0 */

/**
 * @brief The application entry point.
 * @retval int
 */
int main(void)
{

 /* USER CODE BEGIN 1 */

 /* USER CODE END 1 */

 /* MCU Configuration--------------------------------------------------------*/

 /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
 HAL_Init();

 /* USER CODE BEGIN Init */

 /* USER CODE END Init */

 /* Configure the system clock */
 SystemClock_Config();

 /* USER CODE BEGIN SysInit */

 /* USER CODE END SysInit */

 /* Initialize all configured peripherals */
 MX_GPIO_Init();
 MX_TIM1_Init();
 MX_TIM4_Init();
 MX_SPI1_Init();
 /* USER CODE BEGIN 2 */
 DRV8301_SetGateState(GPIO_PIN_SET);
 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET); // PA4 = High to deactivate Chip Select (CS)

 /* USER CODE END 2 */

 /* Infinite loop */
 /* USER CODE BEGIN WHILE */
 while (1)
 {
 /* USER CODE END WHILE */
	 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET); // PA4 = High to deactivate Chip Select (CS)

	 HAL_SPI_Transmit_IT(&hspi1, TX_Buffer, 1); //Receiving in Interrupt mode
	 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET); // PA4 = High to deactivate Chip Select (CS)
	 HAL_Delay(100);
 /* USER CODE BEGIN 3 */
 }
 /* USER CODE END 3 */
}

/**
 * @brief System Clock Configuration
 * @retval None
 */
void SystemClock_Config(void)
{
 RCC_OscInitTypeDef RCC_OscInitStruct = {0};
 RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};

 /** Configure the main internal regulator output voltage
 */
 HAL_PWREx_ControlVoltageScaling(PWR_REGULATOR_VOLTAGE_SCALE1);

 /** Initializes the RCC Oscillators according to the specified parameters
 * in the RCC_OscInitTypeDef structure.
 */
 RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;
 RCC_OscInitStruct.HSEState = RCC_HSE_ON;
 RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
 RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;
 RCC_OscInitStruct.PLL.PLLM = RCC_PLLM_DIV1;
 RCC_OscInitStruct.PLL.PLLN = 8;
 RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
 RCC_OscInitStruct.PLL.PLLQ = RCC_PLLQ_DIV2;
 RCC_OscInitStruct.PLL.PLLR = RCC_PLLR_DIV2;
 if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
 {
 Error_Handler();
 }

 /** Initializes the CPU, AHB and APB buses clocks
 */
 RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
 |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
 RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
 RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
 RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;
 RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

 if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)
 {
 Error_Handler();
 }
}

/**
 * @brief SPI1 Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_SPI1_Init(void)
{

 /* USER CODE BEGIN SPI1_Init 0 */

 /* USER CODE END SPI1_Init 0 */

 /* USER CODE BEGIN SPI1_Init 1 */
 /* USER CODE END SPI1_Init 1 */
 /* SPI1 parameter configuration*/
 hspi1.Instance = SPI1;
 hspi1.Init.Mode = SPI_MODE_MASTER;
 hspi1.Init.Direction = SPI_DIRECTION_2LINES;
 hspi1.Init.DataSize = SPI_DATASIZE_4BIT;
 hspi1.Init.CLKPolarity = SPI_POLARITY_LOW;
 hspi1.Init.CLKPhase = SPI_PHASE_1EDGE;
 hspi1.Init.NSS = SPI_NSS_SOFT;
 hspi1.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_2;
 hspi1.Init.FirstBit = SPI_FIRSTBIT_MSB;
 hspi1.Init.TIMode = SPI_TIMODE_DISABLE;
 hspi1.Init.CRCCalculation = SPI_CRCCALCULATION_DISABLE;
 hspi1.Init.CRCPolynomial = 7;
 hspi1.Init.CRCLength = SPI_CRC_LENGTH_DATASIZE;
 hspi1.Init.NSSPMode = SPI_NSS_PULSE_DISABLE;
 if (HAL_SPI_Init(&hspi1) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN SPI1_Init 2 */

 /* USER CODE END SPI1_Init 2 */

}

/**
 * @brief TIM1 Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_TIM1_Init(void)
{

 /* USER CODE BEGIN TIM1_Init 0 */

 /* USER CODE END TIM1_Init 0 */

 TIM_MasterConfigTypeDef sMasterConfig = {0};
 TIM_OC_InitTypeDef sConfigOC = {0};
 TIM_BreakDeadTimeConfigTypeDef sBreakDeadTimeConfig = {0};

 /* USER CODE BEGIN TIM1_Init 1 */

 /* USER CODE END TIM1_Init 1 */
 htim1.Instance = TIM1;
 htim1.Init.Prescaler = 0;
 htim1.Init.CounterMode = TIM_COUNTERMODE_UP;
 htim1.Init.Period = 65535;
 htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
 htim1.Init.RepetitionCounter = 0;
 htim1.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
 if (HAL_TIM_PWM_Init(&htim1) != HAL_OK)
 {
 Error_Handler();
 }
 sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;
 sMasterConfig.MasterOutputTrigger2 = TIM_TRGO2_RESET;
 sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
 if (HAL_TIMEx_MasterConfigSynchronization(&htim1, &sMasterConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sConfigOC.OCMode = TIM_OCMODE_PWM1;
 sConfigOC.Pulse = 0;
 sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;
 sConfigOC.OCNPolarity = TIM_OCNPOLARITY_HIGH;
 sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;
 sConfigOC.OCIdleState = TIM_OCIDLESTATE_RESET;
 sConfigOC.OCNIdleState = TIM_OCNIDLESTATE_RESET;
 if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_1) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_2) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_3) != HAL_OK)
 {
 Error_Handler();
 }
 sBreakDeadTimeConfig.OffStateRunMode = TIM_OSSR_DISABLE;
 sBreakDeadTimeConfig.OffStateIDLEMode = TIM_OSSI_DISABLE;
 sBreakDeadTimeConfig.LockLevel = TIM_LOCKLEVEL_OFF;
 sBreakDeadTimeConfig.DeadTime = 0;
 sBreakDeadTimeConfig.BreakState = TIM_BREAK_DISABLE;
 sBreakDeadTimeConfig.BreakPolarity = TIM_BREAKPOLARITY_HIGH;
 sBreakDeadTimeConfig.BreakFilter = 0;
 sBreakDeadTimeConfig.BreakAFMode = TIM_BREAK_AFMODE_INPUT;
 sBreakDeadTimeConfig.Break2State = TIM_BREAK2_DISABLE;
 sBreakDeadTimeConfig.Break2Polarity = TIM_BREAK2POLARITY_HIGH;
 sBreakDeadTimeConfig.Break2Filter = 0;
 sBreakDeadTimeConfig.Break2AFMode = TIM_BREAK_AFMODE_INPUT;
 sBreakDeadTimeConfig.AutomaticOutput = TIM_AUTOMATICOUTPUT_DISABLE;
 if (HAL_TIMEx_ConfigBreakDeadTime(&htim1, &sBreakDeadTimeConfig) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN TIM1_Init 2 */

 /* USER CODE END TIM1_Init 2 */
 HAL_TIM_MspPostInit(&htim1);

}

/**
 * @brief TIM4 Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_TIM4_Init(void)
{

 /* USER CODE BEGIN TIM4_Init 0 */

 /* USER CODE END TIM4_Init 0 */

 TIM_MasterConfigTypeDef sMasterConfig = {0};
 TIM_OC_InitTypeDef sConfigOC = {0};

 /* USER CODE BEGIN TIM4_Init 1 */

 /* USER CODE END TIM4_Init 1 */
 htim4.Instance = TIM4;
 htim4.Init.Prescaler = 0;
 htim4.Init.CounterMode = TIM_COUNTERMODE_UP;
 htim4.Init.Period = 65535;
 htim4.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
 htim4.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
 if (HAL_TIM_PWM_Init(&htim4) != HAL_OK)
 {
 Error_Handler();
 }
 sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;
 sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
 if (HAL_TIMEx_MasterConfigSynchronization(&htim4, &sMasterConfig) != HAL_OK)
 {
 Error_Handler();
 }
 sConfigOC.OCMode = TIM_OCMODE_PWM1;
 sConfigOC.Pulse = 0;
 sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;
 sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;
 if (HAL_TIM_PWM_ConfigChannel(&htim4, &sConfigOC, TIM_CHANNEL_2) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim4, &sConfigOC, TIM_CHANNEL_3) != HAL_OK)
 {
 Error_Handler();
 }
 if (HAL_TIM_PWM_ConfigChannel(&htim4, &sConfigOC, TIM_CHANNEL_4) != HAL_OK)
 {
 Error_Handler();
 }
 /* USER CODE BEGIN TIM4_Init 2 */

 /* USER CODE END TIM4_Init 2 */
 HAL_TIM_MspPostInit(&htim4);

}

/**
 * @brief GPIO Initialization Function
 * @PAram None
 * @retval None
 */
static void MX_GPIO_Init(void)
{
 GPIO_InitTypeDef GPIO_InitStruct = {0};
/* USER CODE BEGIN MX_GPIO_Init_1 */
/* USER CODE END MX_GPIO_Init_1 */

 /* GPIO Ports Clock Enable */
 __HAL_RCC_GPIOC_CLK_ENABLE();
 __HAL_RCC_GPIOF_CLK_ENABLE();
 __HAL_RCC_GPIOA_CLK_ENABLE();
 __HAL_RCC_GPIOB_CLK_ENABLE();

 /*Configure GPIO pin Output Level */
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_15|GPIO_PIN_6|GPIO_PIN_10, GPIO_PIN_RESET);

 /*Configure GPIO pin Output Level */
 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET);

 /*Configure GPIO pins : PC15 PC6 PC10 */
 GPIO_InitStruct.Pin = GPIO_PIN_15|GPIO_PIN_6|GPIO_PIN_10;
 GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
 GPIO_InitStruct.Pull = GPIO_NOPULL;
 GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
 HAL_GPIO_Init(GPIOC, &GPIO_InitStruct);

 /*Configure GPIO pin : PA4 */
 GPIO_InitStruct.Pin = GPIO_PIN_4;
 GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
 GPIO_InitStruct.Pull = GPIO_NOPULL;
 GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
 HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);

/* USER CODE BEGIN MX_GPIO_Init_2 */
/* USER CODE END MX_GPIO_Init_2 */
}

/* USER CODE BEGIN 4 */
void SPI_Test(void) {
 uint8_t txData = 0xA5; // Data byte to send (example: 0xA5)

 // Set CS pin (PA4) low to select the slave
 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET); // PA4 = Low for Chip Select (CS)

 // Transmit data via SPI (blocking mode)
 if (HAL_SPI_Transmit(&hspi1, &txData, 1, 1000) == HAL_OK) {
 // Transmit is successful, toggle an LED (e.g., PC6) as an indicator
 HAL_GPIO_TogglePin(GPIOC, GPIO_PIN_6); // Example: Toggle LED on PC6 to indicate success
 } else {
 // Error during transmission
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_6, GPIO_PIN_RESET); // Turn off the LED on error
 }

 // Set CS pin (PA4) high to deselect the slave
 HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET); // PA4 = High to deactivate Chip Select (CS)

 // Optionally, delay for the SPI bus to settle
 HAL_Delay(10);
}


void DRV8301_SetGateState(GPIO_PinState state)
{
 // Zet de gate op de opgegeven toestand (HIGH of LOW)
 HAL_GPIO_WritePin(GPIOC, GPIO_PIN_10, state); // Pas de pin en poort aan naar jouw gebruik
}
void SPI_Clock_Test(void)
{
 uint16_t dummyData = 0x0000; // Dummy data om de klok te activeren (we sturen geen nuttige data)
 HAL_SPI_Transmit(&hspi1, (uint8_t *)&dummyData, 1, HAL_MAX_DELAY); // Verzendt alleen dummy data
}
/* USER CODE END 4 */

/**
 * @brief This function is executed in case of error occurrence.
 * @retval None
 */
void Error_Handler(void)
{
 /* USER CODE BEGIN Error_Handler_Debug */
 /* User can add his own implementation to report the HAL error return state */
 __disable_irq();
 while (1)
 {
 }
 /* USER CODE END Error_Handler_Debug */
}

#ifdef USE_FULL_ASSERT
/**
 * @brief Reports the name of the source file and the source line number
 * where the assert_param error has occurred.
 * @PAram file: pointer to the source file name
 * @PAram line: assert_param error line source number
 * @retval None
 */
void assert_failed(uint8_t *file, uint32_t line)
{
 /* USER CODE BEGIN 6 */
 /* User can add his own implementation to report the file name and line number,
 ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
 /* USER CODE END 6 */
}
#endif /* USE_FULL_ASSERT */

.,

Andrew Neil
Super User
November 26, 2024

What do you see on an analogue oscilloscope?

What is Channel 0 showing?

A complex system that works is invariably found to have evolved from a simple system that worked.A complex system designed from scratch never works and cannot be patched up to make it work.
Associate
November 26, 2024

Channel 0 is NSS

Ruben_Konings_0-1732631660878.png

Ruben_Konings_1-1732631825941.png

very rough image cant get it much better on the scope.


Andrew Neil
Super User
November 26, 2024

@Ruben_Konings wrote:

Ruben_Konings_1-1732631825941.png

very rough image cant get it much better on the scope.


Not surprising that your logic analyser makes no sense of that!!

Clearly not a valid digital signal at all !

Can you get a clear signal just toggling the pins as plain GPIO?

What board are you using?


PS

Surely, your Rigol scope can do a proper screenshot?

A complex system that works is invariably found to have evolved from a simple system that worked.A complex system designed from scratch never works and cannot be patched up to make it work.
Associate
November 26, 2024

I made it a little better. the first one is de SCS that you see switchting the second one is still the clk.

im using a custom PCB that the difficult part.

Ruben_Konings_2-1732633115177.png


Ruben_Konings_1-1732633106312.png

ps forgot the cables to connect to the scope